Na aula anterior , vimos como instalar o ROS2 no computador e deixá-lo funcional.
Assim, consideramos nests aula atual que o você já tem acesso ao ROS2 e suas funcionalidades através do terminal/cmd.
Neste contexto, a partir desta aula, começaremos a aprender sobre os fundamentos do Robot Operating System, entendendo como se dá seu funcionamento básico, o que são os nós (nodes), como os nós trocam dados entre si (tópicos, serviços, etc.), quais ferramentas elementares o ROS disponibiliza, dentre diversas outros conceitos.
O intuito é fazer uma aula expositiva aliada à pratica, introduzindo os conceitos e concomitantemente praticando seu funcionamento no terminal.
O que é o ROS 2
Como discutido nas aulas introdutórias, um robô pode ser visto como um sistema constituído de sensores, atuadores e elementos de computação que devem se comunicar para funcionar de maneira coordenada a fim de atingir os objetivos da missão do robô.
Para ilustrar, veja a seguir o vídeo de um robô humanóide da Boston Dynamics.
No vídeo acima, percebe-se que o robô humanóide deve, ciclicamente, capturar de forma correta os dados provenientes de seus sensores, tratá-los e utilizá-los como insumo para seus algoritmos de controle e navegação e, então, calcular e enviar comandos adequados a seus atuadores.
Assim, diversos algoritmos devem estar em execução simultâneamente, como por exemplo, algoritmos de comunicação com drivers e captura de dados, filtros de dados, algoritmos de SLAM (Simultaneous Localization and Mapping), modelos de Reinforcement Learning, leis de controle, módulos de comunicação, etc.
Além disto, é essencial ao funcionamento do sistema que estes diversos algoritmos sejam capazes de trocar dados entre si de maneira eficiente e robusta, a fim de viabilizar a coordenação de todo o sistema.
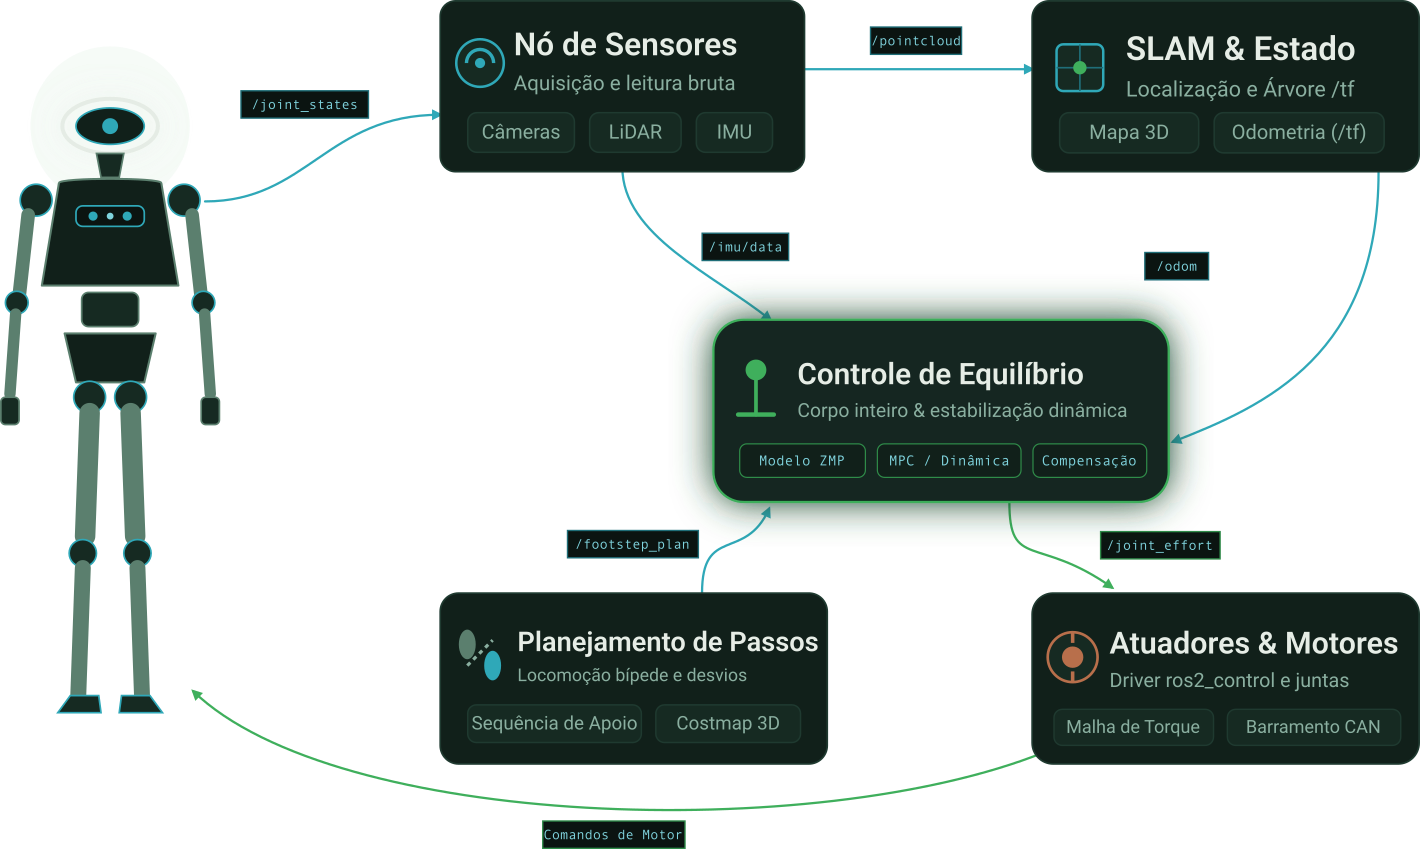
Fig. 1 —
Exemplo ilustrativo de como os módulos funcionais de um robô humanóide poderiam ser organizados no ROS.
É neste contexto que entra o Robot Operating System (ROS), que pode ser definido como um conjunto de infraestrutura e aplicações que dão suporte e facilitam a implementação de softwares para robôs, tendo como filosofia principal a modularização das diversas aplicações e funcionalidades do robô em microsserviços que trocam dados entre si.
Como exemplo ilustrativo (veja ), o robô humanoide do vídeo poderia ter em execução simultânea um módulo que se comunica com os dispositivos-sensores para coletar seus dados, outro para gerar o mapa do ambiente e localizar o robô nele (Simultaneous Localization and Mapping - SLAM), um nó para controle de equilíbrio do corpo do robô e um módulo que recebe os sinais de controle dos modelos e envia os comandos de atuação para os drivers dos motores.
Assim, o problema central que o ROS resolve é o de desacoplar o software de um robô em módulos independentes (nós/nodes) que conversam entre si, facilitando assim a implementação de um sistema distribuído, onde cada algoritmo em execução é uma unidade autônoma de processamento capaz de trocar dados com as demais.
Neste framework, os algoritmos de cada módulo podem ser escrito por pessoas diferentes, em linguagens diferentes, e mesmo assim serem executados no mesmo sistema, trocando dados entre si e podendo ser reiniciados/alterados sem afetar os demais.
Dica
Uma analogia seria pensar no robô como em um navio, onde os diversos tripulantes são os nós e o ROS é a infraestrutura que permite com que eles troquem informações entre si. Para o navio alcançar um destino, é necessário um cartógrafo para estimar a posição do navio e definir sua rota, comunicar esta informação para o capitão que, baseado em regras de navegação, envia comandos de direcionamento e alteração de velocidade do navio para o piloto, que então as executa. Nota-se então que cada tripulante é especialista em sua função, necessitando porém de haver comunicação de informações entre os tripulantes para que o navio funcione de forma adequada.
Arquitetura básica
Apesar de seu nome, o ROS não é um sistema operacional no sentido estrito.
De fato, o ROS roda sobre um sistema operacional existente, sendo o principal deles o Linux e, com diferentes níveis de suporte, também o Windows e o macOS.
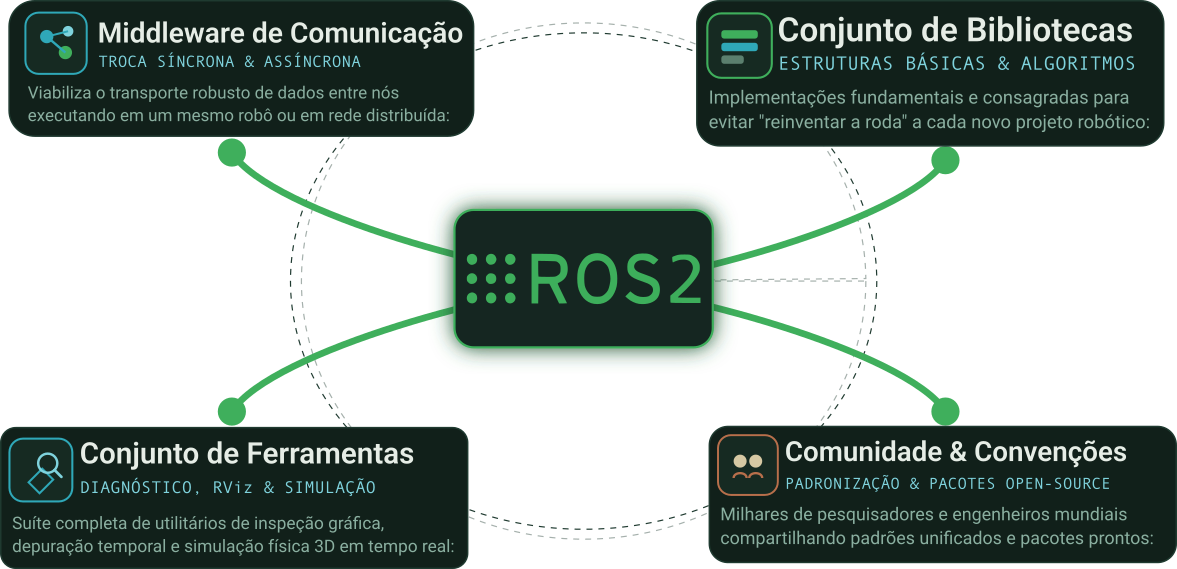
Em essência, o ROS é um conjunto de quatro coisas (veja ):
um middleware de comunicação, que viabiliza tecnicamente e facilita a troca síncrona e assíncrona de dados entre os diversos nós (módulos de algoritmos);
um conjunto de bibliotecas que implementam as estruturas básicas e mais usuais na implementação de sistemas robóticos;
um conjunto de ferramentas que facilitam diversos aspectos na implementação de sistemas robóticos (e.g., ferramentas de depuração, diagnóstico, visualização espacial, simulação dinâmica, etc.);
uma comunidade com convenções compartilhadas, que compartilham entre si soluções já prontas para diversos problemas robóticos (e.g., manipulação, navegação, mapeamento, etc.).
Fig. 2 —
Robot Operating System e seus quatro pilares.
Também é importante saber o o ROS não é.
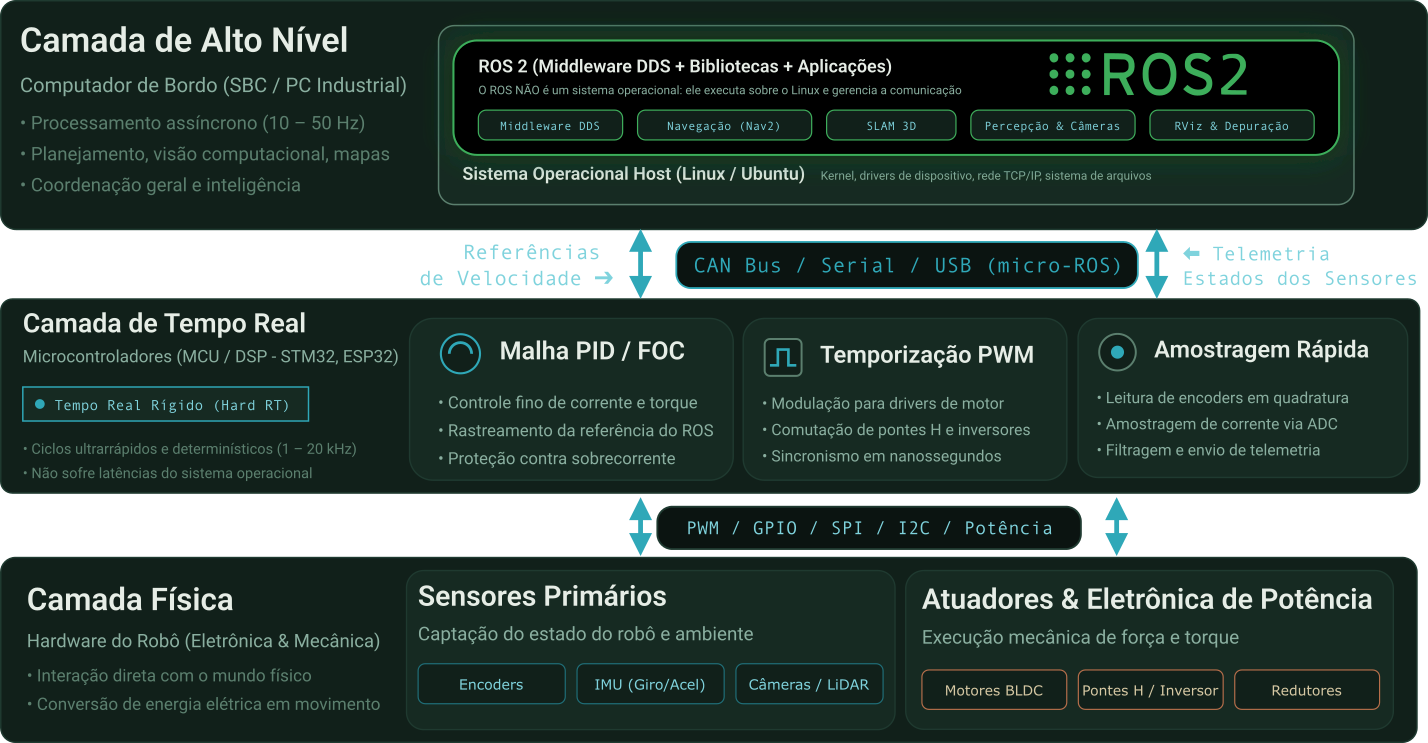
O ROS 2 não é, por si só, um sistema de tempo real: o comportamento temporal depende da configuração do sistema operacional base sobre o qual ele roda e do código dos nós implementados.
Assim, ele não substitui naturalmente o controle de baixo nível que roda nos microcontroladores do robô (a malha de corrente de um motor, por exemplo).
Considerando o exposto, nota-se então que o ROS é uma camada de aplicação incorporada aos níveis mais altos de um sistema robótico.
A ilustra uma arquitetura típica de sistemas robóticos que embarcam o Robot Operating System.
Fig. 3 —
Diagrama de arquitetura típica em camadas de robô equipado com o ROS.
Por que usar o ROS 2?
Antes do ROS, cada projeto de robótica reinventava drivers, protocolos de comunicação e ferramentas de depuração.
Com ele, os roboticistas passaram a reaproveitar infraestruturas e ferramentas comuns a aplicações robóticas, dispondo assim de mais tempo para desenvolver o que é realmente novo em seu robô .
Os principais argumentos para se utilizar o ROS são:
Modularidade e reuso: como exemplo, um driver de uma câmera específica escrito uma vez serve a todos os demais robôs que vão utilizar aquela mesma câmera.
Comunidade e ecossistema: existem diversos pacotes prontos para utilização que oferecem desde funcionalidades básicas às mais avançadas(como o Nav2 para navegação e o MoveIt 2 para manipulação.
Ferramentas:rqt, RViz2, gravação de dados (bags) e arquivos de launch aceleram a depuração e o desenvolvimento dos sistemas robóticos.
Independência de linguagem: os nós podem ser escritos em C++ e Python, sendo que a comunicação entre eles ocorre de forma seamless.
Relevância acadêmica e industrial: é uma competência requisitada tanto nas áreas de pesquisa quanto em empresas de robótica.
Em contrapartida, o ROS 2 também pode ser um exagero, a depender das especificadas do robô a ser implementado.
Em sistemas muito simples a infraestrutura do ROS 2 adiciona complexidade sem trazer benefício proporcional .
Por exemplo, um microcontrolador que lê um sensor e aciona um motor, sem precisar se comunicar com outros módulos, é um tipo de aplicação onde o ROS seria um overkill.
Antes de criar um sistema robótico, vale a pergunta: "esse sistema tem vários módulos que precisam trocar dados, ou será reaproveitado em outros robôs?".
Se a resposta for não, talvez uma solução mais enxuta seja melhor.
ROS 1 versus ROS 2
O ROS surgiu no fim dos anos 2000, em laboratórios de pesquisa, e se consolidou ao longo da década seguinte como a principal plataforma de software para robótica .
Com o tempo, porém, ficaram evidentes algumas limitações de sua arquitetura original, pensada para robôs de pesquisa, operando em uma única máquina ou em uma rede bem comportada, e sem requisitos rígidos de confiabilidade ou segurança.
O ROS 2 foi concebido como uma reescrita profunda para superar tais limitações e atender também a aplicações comerciais e industriais .
Hoje, a primeira geração passou a ser chamada de ROS 1 e chegou ao fim de vida com a distribuição Noetic, em 2025.
Isto significa que ela não recebe mais atualizações nem correções, e a comunidade migrou para o ROS 2, que é o foco de todo este módulo. As principais diferenças entre as duas gerações estão resumidas a seguir.
Aspecto
ROS 1
ROS 2
Coordenação
Mestre central (roscore)
Descoberta distribuída, sem mestre
Comunicação
Protocolos próprios (TCPROS/UDPROS)
DDS, padrão de mercado
Qualidade de serviço
Não configurável
QoS configurável (Quality of Service)
Sistemas operacionais
Praticamente apenas Linux
Linux, Windows e macOS, com diferentes níveis de suporte
Linguagens
C++ e Python (2 e 3)
C++ e Python 3
Segurança
Sem mecanismo nativo
SROS2
Ciclo de vida dos nós
Não previsto
Nós gerenciados (lifecycle)
Multirrobô
Difícil, pois depende de um único mestre
Facilitado por domínios e namespaces
Situação atual
Fim de vida (Noetic, 2025)
Desenvolvimento ativo (Lyrical, LTS de 2026)
Dentre estas diferenças, a mais sentida no dia a dia é a ausência do roscore. No ROS 1, era obrigatório manter em execução um processo central, responsável por registrar os nós e apresentá-los uns aos outros. Se ele fosse encerrado, o sistema perdia a capacidade de estabelecer novas conexões. No ROS 2 não há mestre: os nós se descobrem mutuamente de forma automática e distribuída, e o sistema não possui mais um único ponto de falha desse tipo. Outra diferença importante é que a comunicação passou a ser baseada no DDS, o que traz consigo a possibilidade de configurar a qualidade de serviço de cada canal de comunicação, assunto que retomaremos na Aula 2.
Atenção
Boa parte dos tutoriais, vídeos e respostas de fóruns disponíveis na internet ainda se refere ao ROS 1. Desconfie quando encontrar comandos como roscore, rosrun, roslaunch, rostopic ou catkin_make. No ROS 2, os equivalentes são, respectivamente, ros2 run, ros2 launch, ros2 topic e colcon build. Sempre confira a qual distribuição o material se refere.
ROS 2 Distros
Ao longo desta aula já falamos várias vezes em "Lyrical", "Jazzy" e "Humble". Vale então entender o que são estes nomes. Uma distribuição (distro) do ROS 2 é um conjunto versionado e coerente de pacotes (o núcleo do ROS 2, bibliotecas, ferramentas e pacotes de apoio) que foram compilados e testados juntos para funcionarem bem uns com os outros. Em outras palavras, escolher uma distro é escolher "qual ROS 2" você vai usar, e é por isso que o nome dela aparece em caminhos como /opt/ros/lyrical, em pacotes como ros-lyrical-desktop e na variável de ambiente ROS_DISTRO.
Ritmo de lançamento
O ROS 2 segue um calendário de lançamentos regular . Nos primeiros anos, as distribuições saíam a cada seis meses, mas desde a Foxy o ritmo se estabilizou em uma nova distro por ano, publicada em maio, por volta do Dia Mundial da Tartaruga (23 de maio). As distribuições alternam entre dois tipos de suporte:
LTS (Long Term Support), lançadas em anos pares e com suporte de cerca de 5 anos, como a Humble, a Jazzy e a Lyrical;
Regulares, lançadas em anos ímpares e com suporte curto, em geral de cerca de um ano e meio, como a Iron e a Kilted.
Além das distribuições numeradas por nome, existe também a Rolling, uma distribuição contínua que reúne o desenvolvimento mais recente. Ela é útil para quem desenvolve o próprio ROS 2, mas não é indicada para quem precisa de estabilidade.
Dica
Para um robô de produção, ou para um curso como este, prefira sempre uma distro LTS. Ela recebe correções por mais tempo e a documentação, os tutoriais e os pacotes de terceiros a acompanham por mais tempo.
Compatibilidade com sistemas operacionais
Cada distro é desenvolvida e testada tendo como alvo principal uma versão LTS do Ubuntu. É por isso que a Lyrical aponta para o Ubuntu 26.04, a Jazzy para o 24.04 e a Humble para o 22.04.
As versões regulares do Ubuntu não são alvo porque têm apenas nove meses de suporte.
Além do Ubuntu, a documentação de cada distro lista outras plataformas com suporte oficial, como o Windows, e outras com suporte mantido pela comunidade, como o macOS.
O nível de suporte varia de uma distro para outra e por isso deve ser consultado na página de cada uma .
Atenção
Instalar uma distro em uma versão do Ubuntu diferente da prevista costuma não funcionar.
Se você estiver em um Ubuntu mais antigo, a saída é usar um contêiner Docker com a distro desejada, como vimos na aula de instalação.
A lógica dos nomes
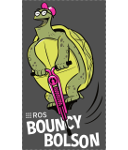
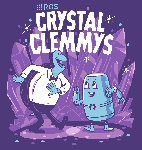
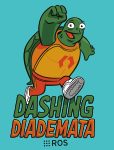
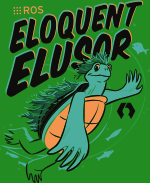
O nome de uma distro segue uma regra simples: ele é composto por um adjetivo seguido do nome de uma tartaruga (um gênero, uma espécie ou um nome popular), ambos começando com a mesma letra, e as letras seguem a ordem alfabética a cada lançamento: Ardent Apalone (A), Bouncy Bolson (B), Crystal Clemmys (C), e assim por diante até a atual Lyrical Luth (L).
A próxima será, portanto, a de letra M. O nome é escolhido pela pessoa que lidera o lançamento (o ROS Boss), a partir de uma discussão aberta com a comunidade no fórum Open Robotics Discourse, levando em conta fatores como conflitos de marca, duplos sentidos indesejados e facilidade de pronúncia. A tabela de lançamentos também registra o ROS Boss de cada distro .
A tartaruga é um tema recorrente no ROS e costuma ser associada ao turtlesim, o simulador que usaremos na próxima aula, que por sua vez homenageia a tartaruga da linguagem de programação Logo.
Mascotes e curiosidades
Cada distro ganha também um mascote, uma ilustração encomendada a um artista a partir do nome escolhido. Os mascotes estampam camisetas, adesivos e outros brindes da comunidade e são sempre uma boa forma de reconhecer, de relance, de qual distro se trata. Algumas curiosidades:
Lyrical Luth: em francês, luth é tanto a tartaruga-de-couro (tortue luth) quanto o alaúde. O mascote da nossa distro é uma tartaruga tocando um instrumento de cordas, cercada de águas-vivas, que são justamente o principal alimento das tartarugas-de-couro.
Foxy Fitzroy: o nome remete à tartaruga-do-rio-Fitzroy, uma espécie australiana.
Humble Hawksbill:hawksbill é o nome em inglês da tartaruga-de-pente.
Nomes científicos:Apalone (Ardent), Elusor (Eloquent) e Geochelone (Galactic) são nomes de gêneros de tartarugas, o que mostra que a escolha envolve também certa pesquisa em zoologia.
Todas as distribuições do ROS 2
A tabela a seguir reúne todas as distribuições do ROS 2 lançadas até hoje, com os respectivos mascotes oficiais, as datas de lançamento e de fim de suporte (EOL, End of Life) e o Ubuntu alvo de cada uma.
Mascote
Distribuição
Lançamento
Fim de suporte (EOL)
Ubuntu
Tipo
Ardent Apalone
8 dez 2017
dez 2018
16.04
Regular
Bouncy Bolson
2 jul 2018
jul 2019
18.04
Regular
Crystal Clemmys
14 dez 2018
dez 2019
18.04
Regular
Dashing Diademata
31 mai 2019
mai 2021
18.04
LTS
Eloquent Elusor
22 nov 2019
nov 2020
18.04
Regular
Foxy Fitzroy
5 jun 2020
20 jun 2023
20.04
LTS
Galactic Geochelone
23 mai 2021
9 dez 2022
20.04
Regular
Humble Hawksbill
23 mai 2022
mai 2027
22.04
LTS
Iron Irwini
23 mai 2023
4 dez 2024
22.04
Regular
Jazzy Jalisco
23 mai 2024
mai 2029
24.04
LTS
Kilted Kaiju
23 mai 2025
dez 2026
24.04
Regular
Lyrical Luth
22 mai 2026
mai 2031
26.04
LTS
Logos e datas conforme a documentação oficial do ROS 2 . As distribuições com EOL já passado não recebem mais atualizações.
Até aqui, vimos que o ROS 2 organiza o software de um robô em módulos que conversam entre si. Vamos agora dar nome a cada elemento desta organização.
Inspirado no conteúdo de Renard , apresentaremos os conceitos, acompanhados de uma analogia e, em seguida, verificaremos seu funcionamento no terminal.
Nós (nodes)
Um nó é um processo que executa uma função específica dentro do sistema, como ler um sensor, estimar a posição do robô ou calcular uma lei de controle.
É a unidade básica de execução do ROS e, na analogia do navio, é o tripulante com sua tarefa bem definida. Cada nó possui um nome, que o identifica no sistema, e pode ser escrito em Python ou C++.
Os nós são distribuídos em pacotes (packages), que são a unidade de organização e distribuição de software no ROS.
Por exemplo, os nós talker e listener que usaremos ainda nesta aula fazem parte dos pacotes demo_nodes_cpp e demo_nodes_py, instalados junto com o ROS 2.
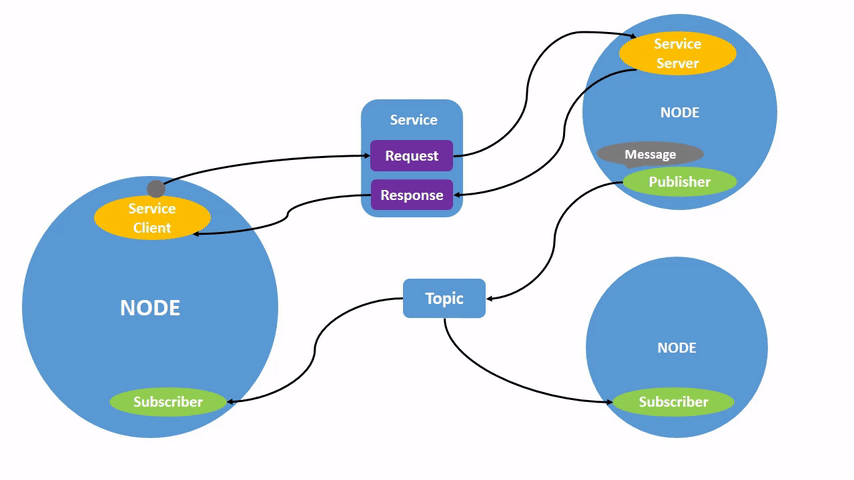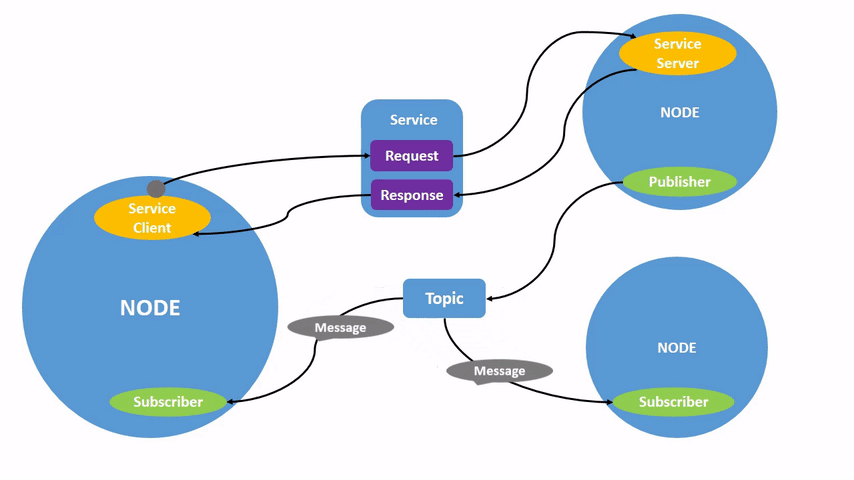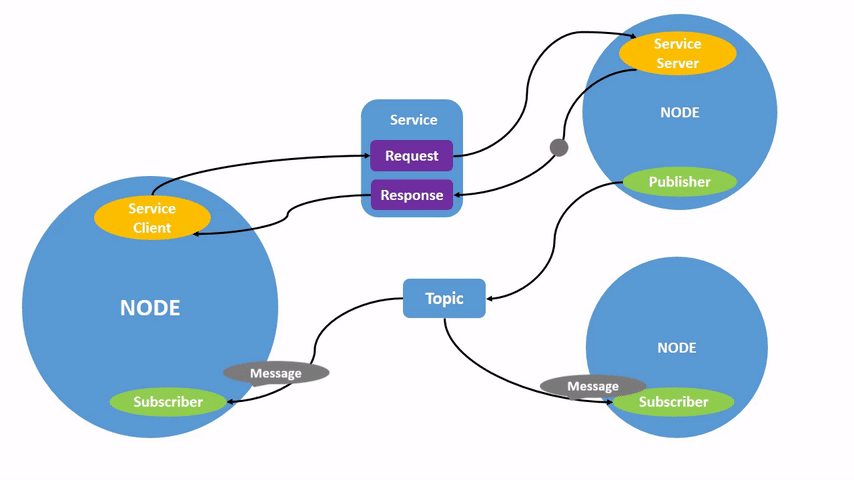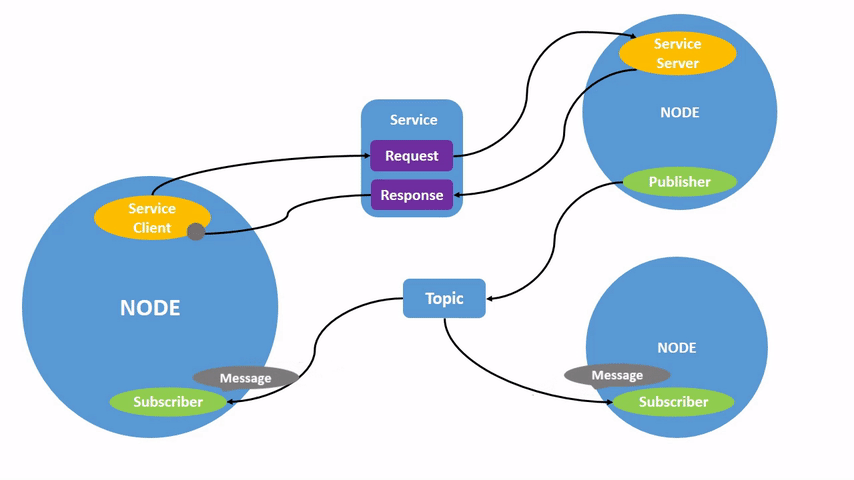
A animação a seguir (), extraída do tutorial oficial do ROS 2 sobre nós, ilustra esta ideia: um conjunto de nós trocando dados entre si, onde as conexões entre eles são tópicos e serviços, que veremos nas próximas seções.
Um tópico é um canal de comunicação do tipo publicar/assinar (publish/subscribe) e possui um nome-identificador único.
Os nós que geram dados para um tópico são os publicadores (publishers); em contrapartida, os que os consomem estes dados são os assinantes (subscribers).
A comunicação é assíncrona e desacoplada: quem publica não sabe quem está recebendo, e quem assina não sabe quem está publicando.
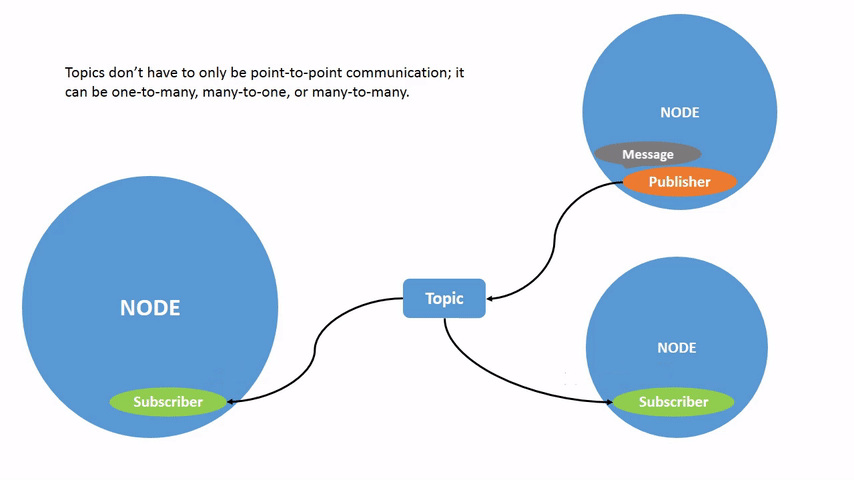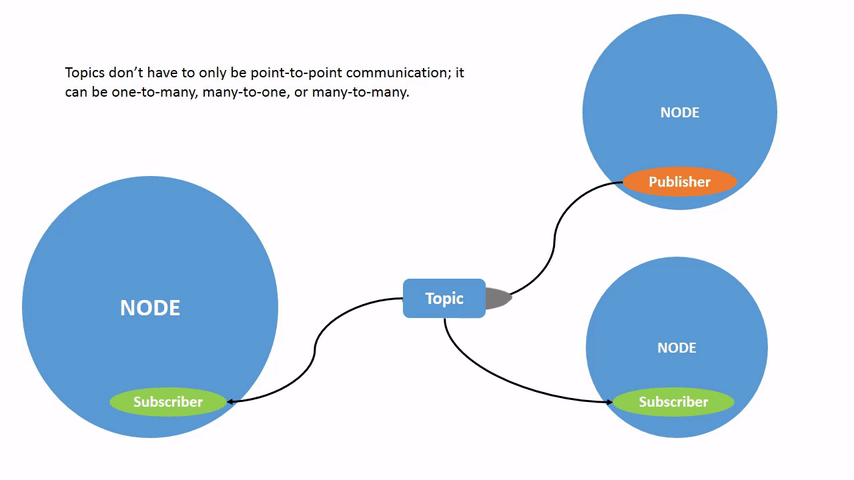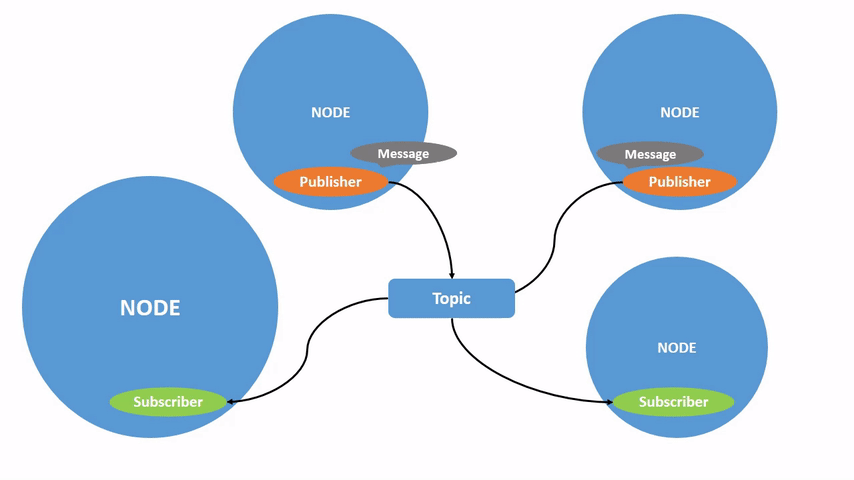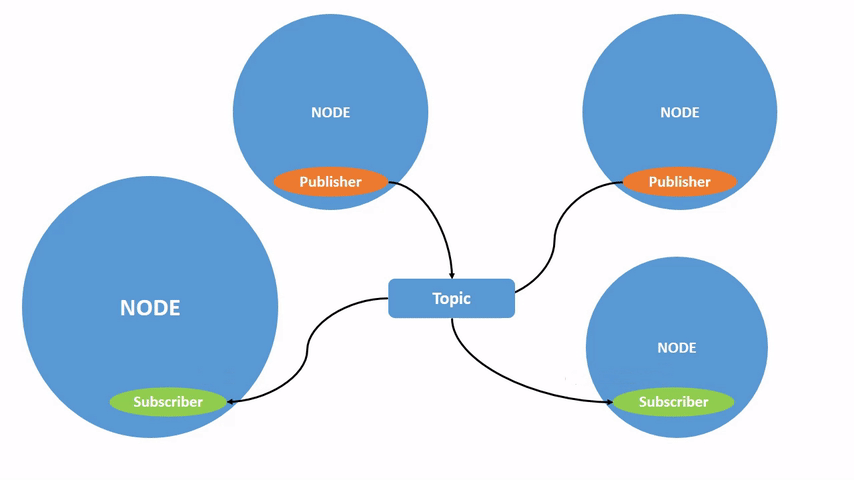
Um mesmo tópico pode ter vários publicadores e vários assinantes.
A analogia aqui é a de uma estação de rádio ou de um quadro de avisos: quem quiser, sintoniza.
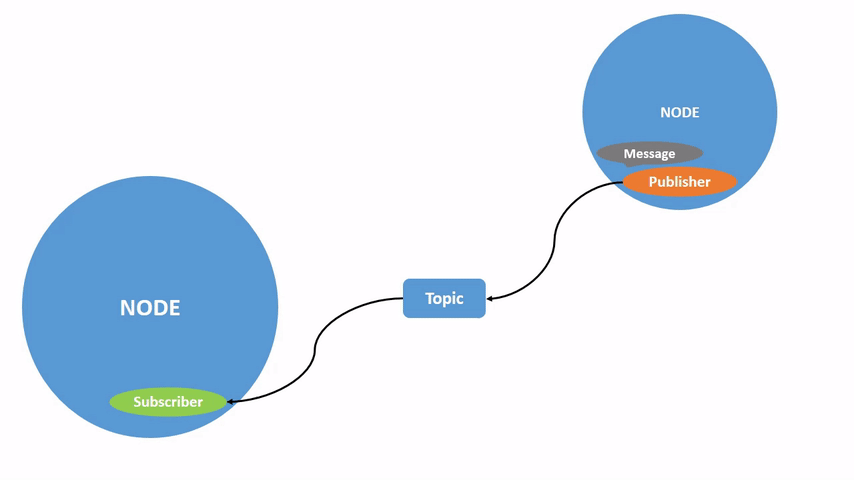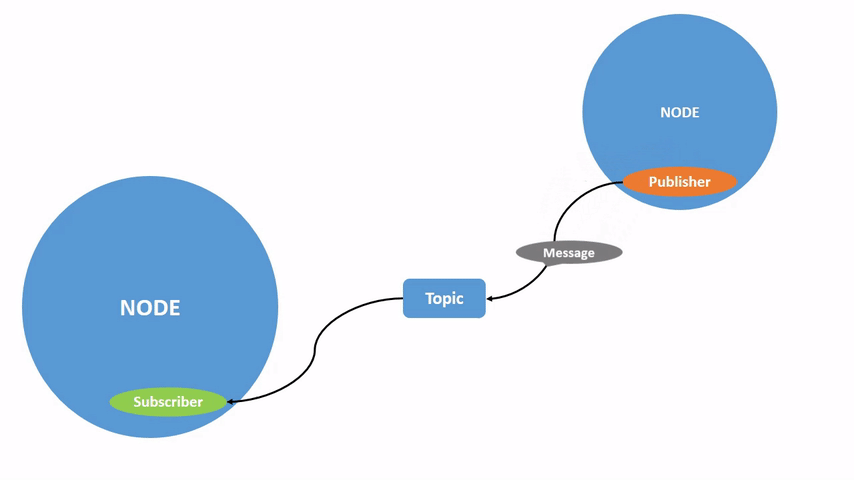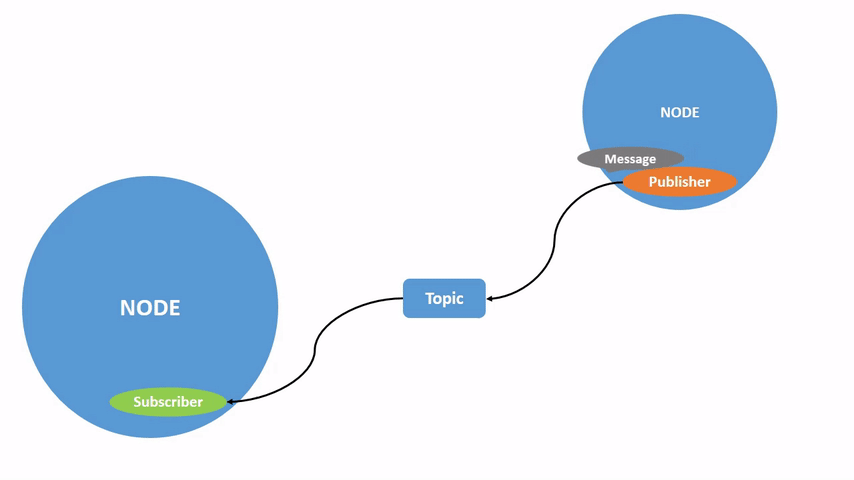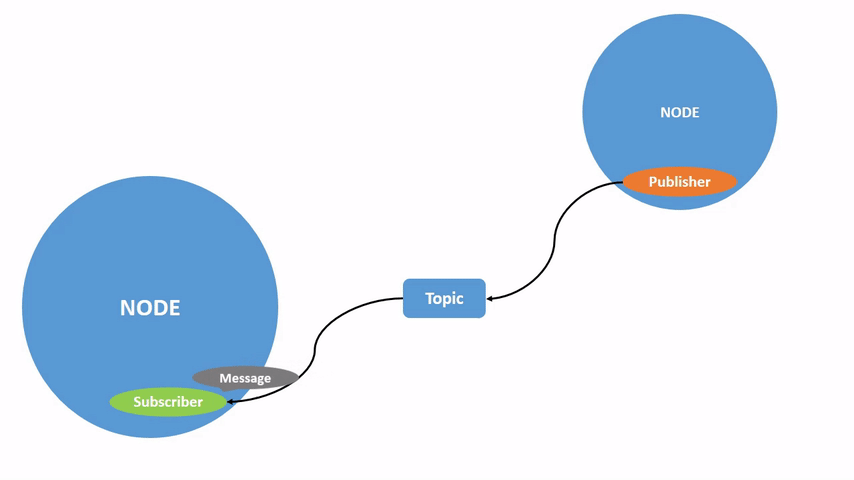
O tutorial oficial do ROS 2 apresenta o modelo de publicar/assinar por meio de animações.
Na , um único nó publica dados em um tópico e outro nó os recebe.
Já na , o mesmo tópico recebe dados de vários publicadores e os entrega a vários assinantes, sem que nenhum deles precise conhecer os demais.
Todo tópico possui um nome-identificador único na rede ROS (por exemplo, /chatter) e um tipo de mensagem .
A mensagem (message) é a estrutura de dados que trafega no tópico, ou seja, o conteúdo do aviso.
O tipo da mensagem é identificado pelo formato pacote/msg/Nome, como em std_msgs/msg/String.
Só é possível conectar publicadores e assinantes que usem o mesmo tipo de mensagem.
Como exemplo de tipo de mensagem, veja a definição de geometry_msgs/msg/Twist, que é uma mensagem padrão do ROS2:
bash
# Expressa a velocidade no espaço livre dividida em partes linear e angular.
geometry_msgs/Vector3 linear
	float64 x
	float64 y
	float64 z
geometry_msgs/Vector3 angular
	float64 x
	float64 y
	float64 z
Para visualizá-la em seu terminal, simplesmente digite:
bash
ros2 interface show geometry_msgs/msg/Twist
Serviços (services)
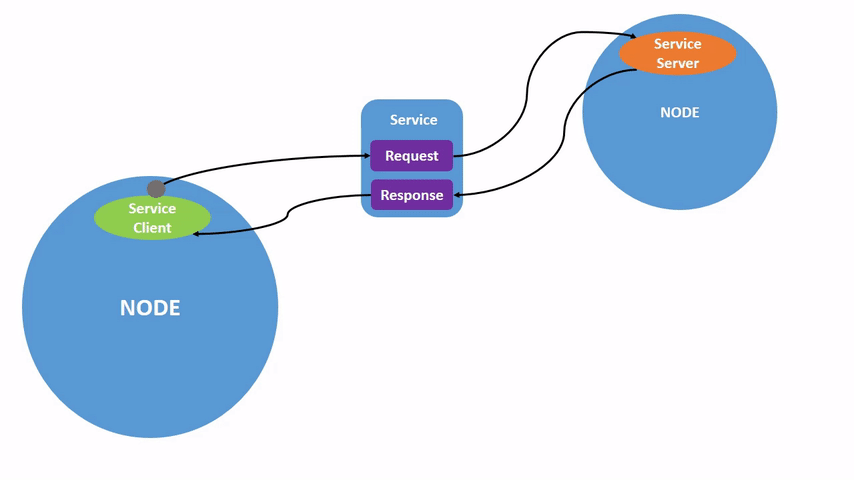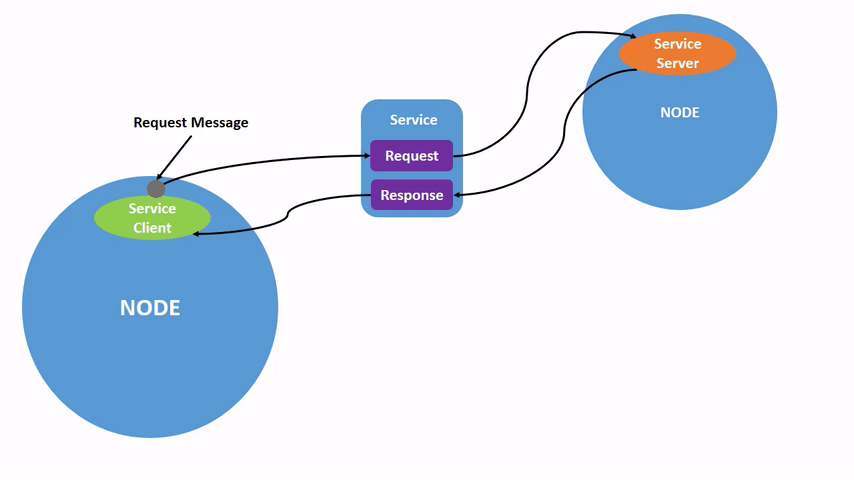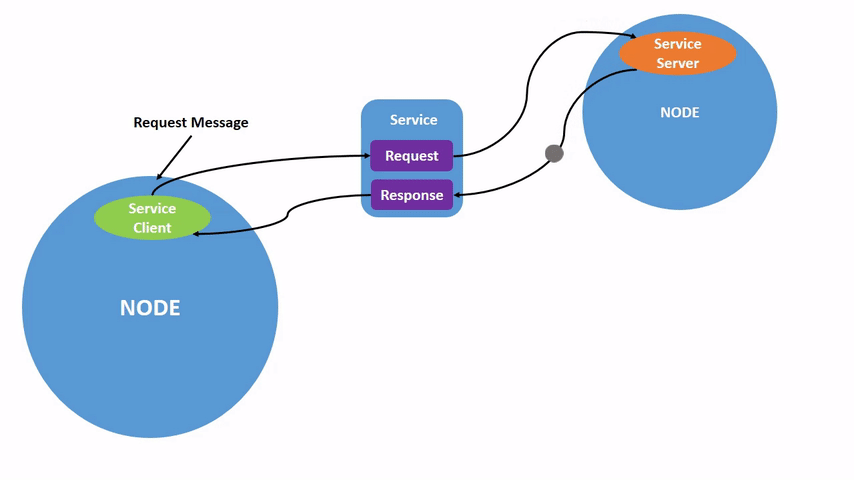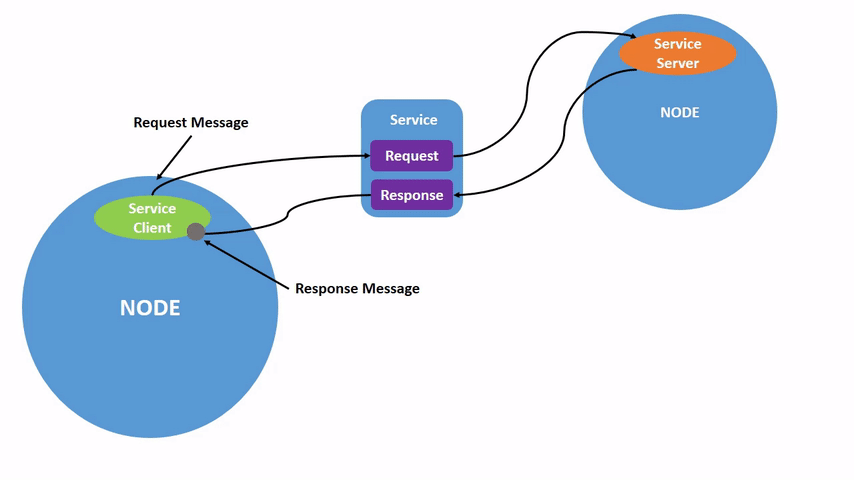
Um serviço implementa uma comunicação do tipo requisição/resposta (request/response).
Um nó cliente envia uma requisição e aguarda a resposta do nó servidor, que a processa e a devolve.
Do ponto de vista do cliente, a chamada é síncrona, e por isso os serviços são adequados a tarefas curtas.
A analogia é uma ligação telefônica: pergunta e resposta.
O tipo de um serviço tem o formato pacote/srv/Nome e descreve tanto a requisição quanto a resposta.
Para visualizar a diferença em relação aos tópicos, observe a , extraída do tutorial oficial: o cliente envia uma requisição e o servidor devolve uma única resposta, e só.
Diferentemente de um tópico, o serviço só trabalha quando é chamado. N
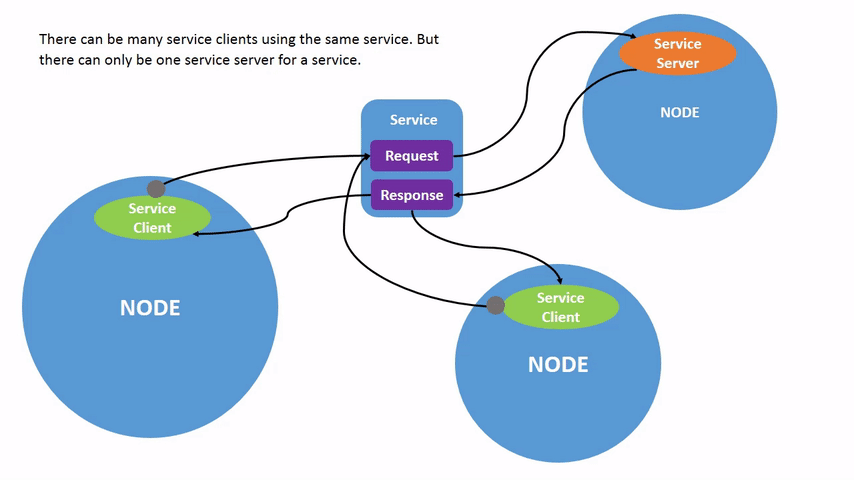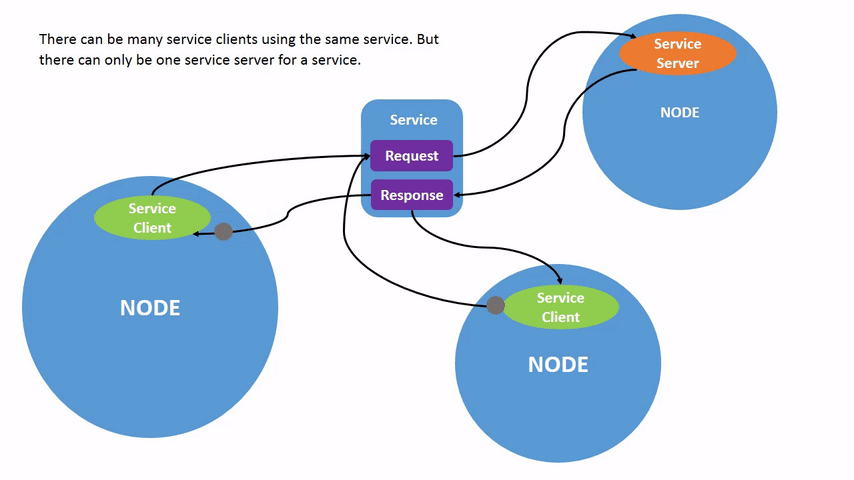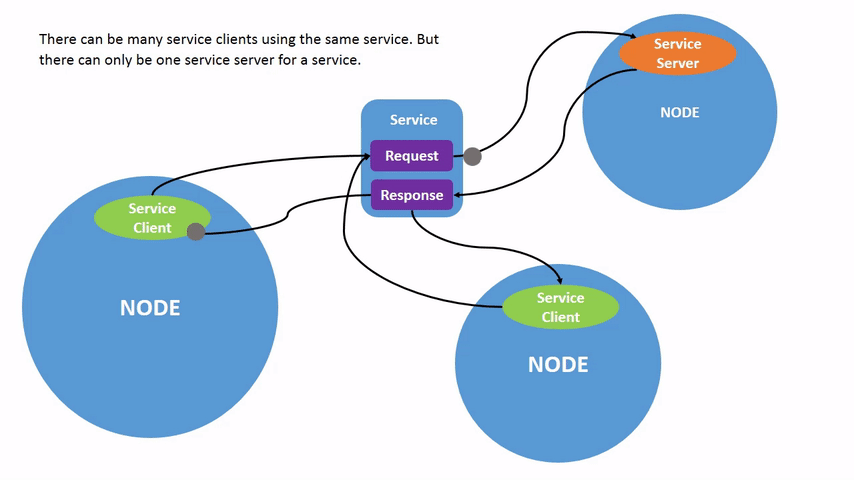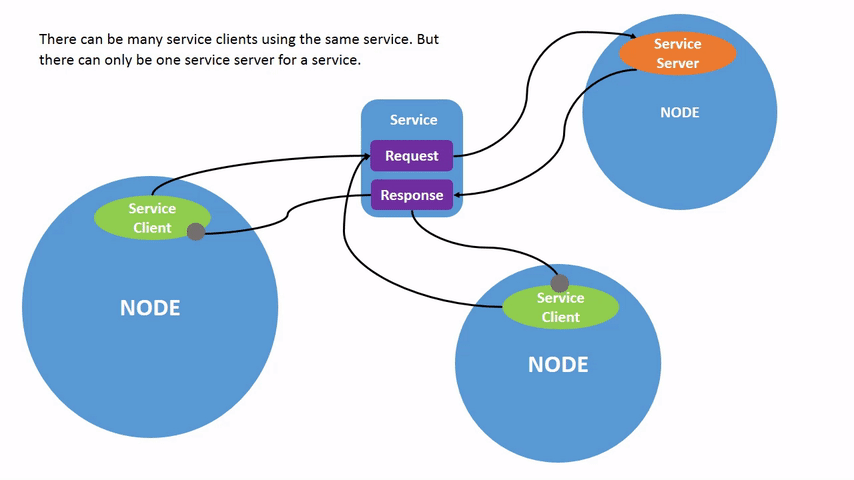
Na vemos que um mesmo servidor pode atender a vários clientes, mas sempre existe um único servidor para cada serviço.
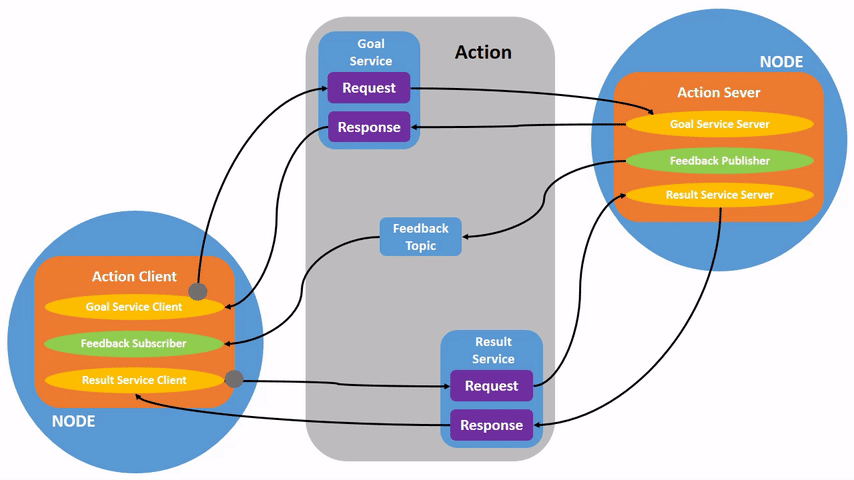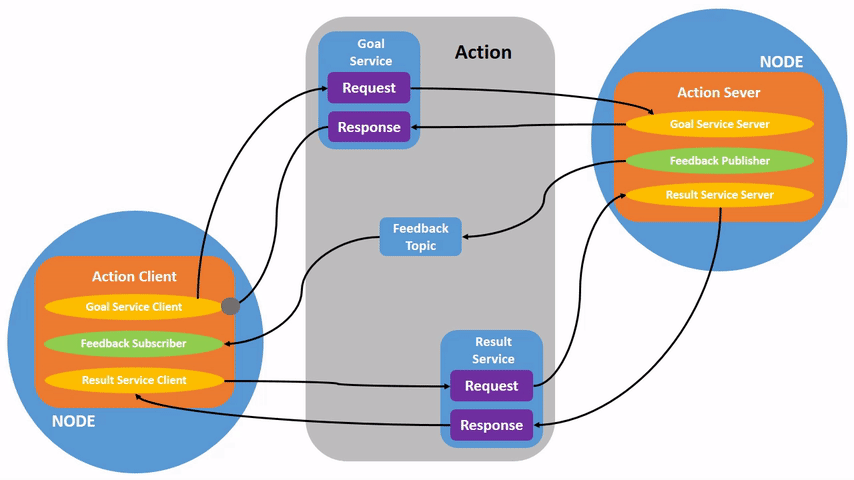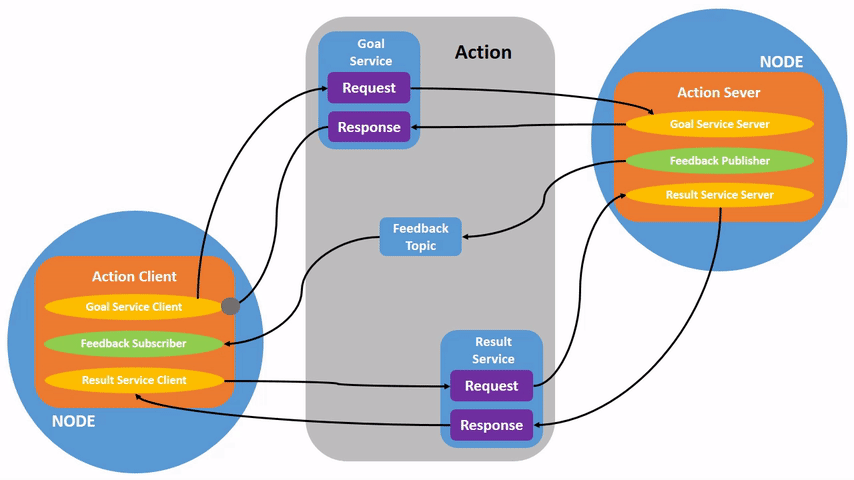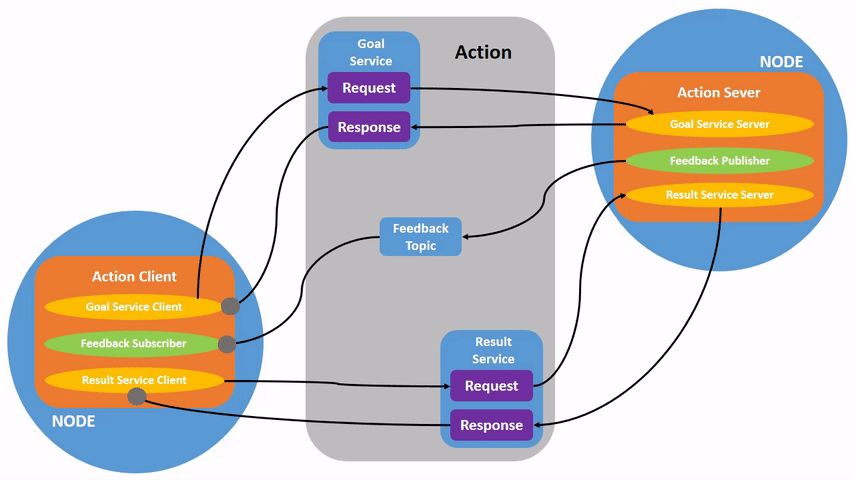
Uma ação serve para tarefas de longa duração, em que o cliente precisa acompanhar o andamento e, eventualmente, cancelar a tarefa.
Além do objetivo (goal) e do resultado (result), a ação oferece um canal de acompanhamento contínuo, o feedback.
A analogia é a de uma encomenda com rastreio de entrega: você faz o pedido, recebe atualizações enquanto ela viaja e pode cancelá-la antes da entrega.
O tipo de uma ação tem o formato pacote/action/Nome.
A , também do tutorial oficial, mostra o ciclo de uma ação: o cliente envia o objetivo, o servidor o aceita, informa o progresso por meio do feedback durante a execução e, ao final, devolve o resultado.
Internamente, as ações são construídas sobre tópicos e serviços.
Um parâmetro é um valor de configuração pertencente a um nó, como um ganho de controlador ou a taxa de amostragem de um sensor.
Cada parâmetro possui um nome e um tipo, e pode ser lido e alterado enquanto o nó está em execução, sem recompilar o código.
É o painel de configurações de um aparelho.
Grafo de computação
Ao conjunto de nós em execução e das conexões entre eles (através de tópicos, serviços, etc) damos o nome de grafo de computação (computation graph) da rede ROS.
Este grafo é o mapa da rede e que atualiza em tempo real, e.g., sempre que um nó é criado, ou uma comunicação por tópico é estabelecida/removida, o grafo é atualizado dinamicamente.
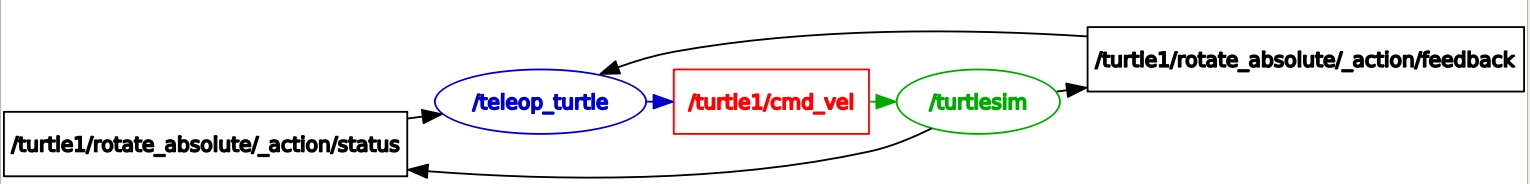
Considere um exemplo simplificado do código de exemplo do turtlesim na .
Neste exemplo, perceba que existe o nó teleop_turtle que publica mensagens no tópico /turtle1/cmd_vel, que é por sua vez consumida pelo nó turtlesim.
Fig. 10 —
Exemplo do grafo de computação da rede ROS obtida utilizando a ferramenta rqt_graph para o exemplo de teleoperação do turtlesim. Fonte: Visualizing the ROS Graph with rqt_graph, Robot Software Practicals (RO47003) team.
No ROS2, existe a ferramenta nativa rqt_graph que permite visualizar o grafo de comunicação do sistema do robô.
Para executá-la, basta rodar no terminal:
bash
ros2 run rqt_graph rqt_graph
Qual paradigma usar?
Uma vez conhecidos os quatro mecanismos de troca de dados entre os nós, a pergunta natural é qual deles escolher em cada situação.
Os critérios mais úteis são a continuidade do fluxo de dados, a necessidade de uma resposta e a duração da tarefa.
A tabela a seguir pode ser utilizada como referência para se inferir qual tipo de estrutura utilizada para uma comunicação em específico:
Paradigma
Quando usar
Exemplo
Tópico
Fluxo contínuo de dados, sem resposta
Leitura de um sensor, comando de velocidade
Serviço
Pergunta pontual com resposta imediata
"Qual o nível da bateria?", "Zere a odometria"
Ação
Tarefa demorada, com acompanhamento e possibilidade de cancelamento
"Navegue até a sala 3"
Parâmetro
Configuração de um nó
Ganho do controlador, taxa de amostragem
Exercício 5·Classificando situações
Classifique cada situação abaixo como tópico, serviço ou ação: (a) leitura de uma IMU a 100 Hz; (b) comando de habilitar/desabilitar o motor; (c) comando para "ir até o ponto X", com informação do progresso.
Pergunte-se: o dado é contínuo? Existe uma resposta imediata? A tarefa demora e precisa ser acompanhada?
(a) Tópico, pois é um fluxo contínuo de dados. (b) Serviço, pois é um comando pontual que se espera ter uma confirmação como resposta. (c) Ação, pois é uma tarefa longa, com feedback de progresso e possibilidade de cancelamento.
DDS, RMW e distribuições
Por baixo de tudo o que vimos até aqui existe uma camada que efetivamente transporta os dados de um nó a outro.
Não é necessário dominá-la para usar o ROS 2, mas conhecer o seu papel ajuda a entender o comportamento do sistema e a diagnosticar problemas.
DDS e a camada RMW
O DDS (Data Distribution Service) é um padrão de comunicação do tipo publicar/assinar, amplamente utilizado na indústria, sobre o qual o ROS 2 foi construído .
O ROS 2 não obriga você a programar diretamente em DDS: ele o esconde atrás de uma camada de abstração chamada RMW (ROS Middleware Interface).
Graças a ela, o mesmo código de um nó funciona com diferentes implementações de middleware.
A pilha de camadas pode ser resumida como:
Na Lyrical, a implementação padrão é o Fast DDS (rmw_fastrtps_cpp) .
Existem alternativas, como o Cyclone DDS, que podem ser selecionadas por meio da variável de ambiente RMW_IMPLEMENTATION (por exemplo, rmw_cyclonedds_cpp), sem alterar uma linha do código dos nós.
Detalhes sobre as camadas RMW e RCL, os fornecedores de DDS e as opções de configuração podem ser encontrados em Joseph e Cacace .
Descoberta automática e ROS_DOMAIN_ID
Uma consequência direta do uso do DDS é a descoberta automática: nós executados na mesma rede e com o mesmo domínio se enxergam sem nenhuma configuração adicional de endereços ou portas.
O domínio é definido pela variável de ambiente ROS_DOMAIN_ID, que assume valores inteiros (em geral, de 0 a 101) e cujo padrão é 0.
Nós em domínios diferentes simplesmente não se enxergam, como se estivessem em redes separadas.
Isto é muito conveniente, mas tem um efeito colateral em sala de aula: se todas as máquinas do laboratório estiverem no mesmo domínio, os nós de uma dupla serão vistos pelas demais, e mensagens "estranhas" aparecerão nos seus terminais.
Para contornar este problema, cada aluno/grupo deve definir um ROS_DOMAIN_ID diferente como variável ambiente de seu terminal.
Prática: verificando o ambiente e explorando a linha de comando
Chegou a hora de ir para o terminal.
À medida que forem realizando os exercícios, sugerimos que crie um arquivo CHEAT-CHEET.md em seu computador, onde você pode ir anotando os principais comandos utilizados a fim de reutilizá-los de maneira simplificada em momento futuro.
Dica
Você precisará de vários terminais abertos ao mesmo tempo. Se estiver no Ubuntu, ferramentas como o Terminator ou o tmux permitem dividir uma janela em vários painéis e ajudam bastante. Se estiver usando Docker, abra um novo terminal no mesmo contêiner com docker exec -it nome_do_container bash, substituindo pelo nome do seu contêiner.
Prática 1: o ritual do terminal
O erro mais comum em todo o módulo é esquecer de carregar o ambiente do ROS 2 em um terminal. Para entender o porquê, abra um terminal novo e execute:
bash
ros2 --help
Se a ajuda do comando for exibida, o seu .bashrc já carrega o ambiente automaticamente, como configurado na instalação. Caso apareça a mensagem ros2: command not found, o terminal ainda não conhece o ROS 2. Resolva carregando o ambiente com o comando source e verifique as variáveis definidas:
bash
source /opt/ros/lyrical/setup.bash  # carrega o referente arquivo na memória do terminal
printenv | grep -i ROS  # printa variáveis de ambiente do terminal e filtra (grep) pelas que possuem 'ROS' em seu nome
A saída deve conter, entre outras, as seguintes linhas:
O comando source lê o arquivo setup.bash e carrega, no terminal atual, variáveis de ambiente como PATH, AMENT_PREFIX_PATH e ROS_DISTRO. Observe que isto vale apenas para aquele terminal: cada terminal novo precisa repetir o processo. Para automatizá-lo, a linha de source é adicionada ao final do arquivo ~/.bashrc, que é executado sempre que um terminal é aberto .
Em seguida, defina o domínio da sua bancada.
Use um número aleatório, de modo que cada aluno/grupo utilize um valor diferente:
bash
export ROS_DOMAIN_ID=10 # cria uma nova variável de ambiente definida na memória do terminal
echo "export ROS_DOMAIN_ID=10" >> ~/.bashrc # salva no .bashrc a nova variável de ambiente de maneira a ser carregada automaticamente nas próximas aberturas de terminal.
Atenção
Os erros mais frequentes nesta etapa são: esquecer o source em um terminal novo; digitar o caminho com a distribuição errada (por exemplo, jazzy no lugar de lyrical); e usar um ROS_DOMAIN_ID repetido entre bancadas, o que faz aparecerem mensagens vindas de outras duplas.
Caso o seu ambiente ainda não esteja funcionando, chame o professor durante o plantão de instalação. Existem alternativas de contingência, como uma imagem Docker pronta ou uma máquina virtual.
Prática 2: talker e listener
Com o ambiente funcionando, vamos fazer dois nós se comunicarem.
O ROS 2 já vem com nós de demonstração: o talker, que publica mensagens de texto periodicamente, e o listener, que as assina e as exibe.
Em um terminal, execute o talker escrito em C++:
bash
ros2 run demo_nodes_cpp talker
Em um segundo terminal, também com o ambiente carregado, execute o listener escrito em Python:
bash
ros2 run demo_nodes_py listener
O primeiro terminal exibirá mensagens como Publishing: 'Hello World: 1' e o segundo, mensagens como I heard: [Hello World: 1]. A estrutura do comando é ros2 run pacote executável, ou seja, ele executa o programa indicado que pertence ao pacote indicado.
Agora, faça algumas variações:
Encerre o talker com Ctrl+C e observe que o listener "se cala", mas continua em execução. Execute o talker novamente e note que as mensagens voltam a chegar.
Troque o talker em C++ por um talker em Python (ros2 run demo_nodes_py talker). O listener continua recebendo as mensagens normalmente. Isto evidencia a interoperabilidade entre linguagens.
Em um terceiro terminal, defina um domínio diferente (por exemplo, export ROS_DOMAIN_ID=11) e execute o listener. Ele não receberá nada, pois não enxerga o talker que está em outro domínio. Em seguida, encerre-o e volte ao seu domínio.
Repare que em nenhum momento configuramos endereço IP, porta ou quem fala com quem. O ROS 2 fez a descoberta sozinho.
Prática 3: investigando com a linha de comando
Mantenha o talker e o listener em execução e abra um novo terminal.
O ROS 2 disponibiliza o comando ros2, com diversos subcomandos para inspecionar um sistema em execução.
Vamos começar com os nós e os tópicos:
bash
ros2 node list
ros2 node info /talker
ros2 topic list
ros2 topic list -t
ros2 topic echo /chatter
ros2 topic info /chatter
ros2 topic hz /chatter
O comando ros2 node list lista os nós ativos e ros2 node info detalha um deles, mostrando os tópicos que o nó publica e assina, além dos serviços e ações que ele oferece.
A saída é semelhante a esta (abreviada):
Os tópicos /parameter_events e /rosout são criados automaticamente pelo ROS 2 para notificar alterações de parâmetros e para o registro de mensagens de log. Já o ros2 topic list -t exibe também o tipo de cada tópico, e o ros2 topic echo mostra as mensagens que estão trafegando. Os comandos info e hz informam, respectivamente, o tipo e as quantidades de publicadores e assinantes, e a frequência de publicação.
O tipo das mensagens do /chatter é o std_msgs/msg/String. Para ver a sua estrutura, use:
bash
ros2 interface show std_msgs/msg/String
Dica
O comando ros2 possui autocompletar. Digite ros2 seguido de espaço e pressione a tecla Tab duas vezes para ver os subcomandos disponíveis. Isto vale também para nomes de nós, tópicos e tipos de mensagem, e economiza muita digitação.
Exercício 6·Lendo o sistema
Com o talker e o listener em execução, responda: quantos nós existem? Quem publica em /chatter? Qual é o tipo da mensagem? Qual é a frequência de publicação?
Use ros2 node list, ros2 node info /talker, ros2 topic info /chatter e ros2 topic hz /chatter.
Existem dois nós, /talker e /listener. Quem publica em /chatter é o /talker (e o /listener o assina). O tipo da mensagem é std_msgs/msg/String. A frequência é de aproximadamente 1 Hz.
Prática 4: mini-desafio do grafo
Para encerrar a parte prática, obtenha o grafo do sistema que você acabou de executar: os nós, os tópicos e o sentido das setas (de quem publica para quem assina).
Depois, compare o seu desenho com o gerado pelo próprio ROS 2, executando em um novo terminal:
bash
ros2 run rqt_graph rqt_graph
Conclusão
Nesta aula, vimos que:
o ROS 2 não é estritamente um sistema operacional, mas sim um conjunto de middleware, bibliotecas, ferramentas e comunidade;
o software do robô é organizado em nós, que trocam dados por tópicos, serviços e ações e são configurados por parâmetros;
o DDS, acessado por meio da camada RMW, é responsável por transportar os dados, e o ROS_DOMAIN_ID separa grupos de nós que não devem se enxergar;
a distribuição adotada, a Lyrical, é do tipo LTS;
todo terminal novo precisa carregar o ambiente com o source.
Para aprofundar
Se deseja se aprofundar ainda mais no assunto, leia o capítulo 3 de Renard , até a seção sobre tópicos, e o capítulo 2 de Joseph e Cacace , páginas 57 a 71.
Na próxima aula, utilizaremos o simulador turtlesim para explorar na prática tópicos, serviços, ações e parâmetros. Para isso, é essencial que você venha com o ambiente funcionando.
Referências
1.
Renard, E. (2024). ROS 2 from Scratch. Packt Publishing.
Joseph, L., & Cacace, J. (2025). Mastering ROS 2 for Robotics Programming: design, build, simulate, and prototype complex robots using the Robot Operating System 2 (4th ed.). Packt Publishing.
Autor: FILIPE A. S. ROCHA
Publicado em 19 de outubro de 2026· Atualizado em 20 de outubro de 2026